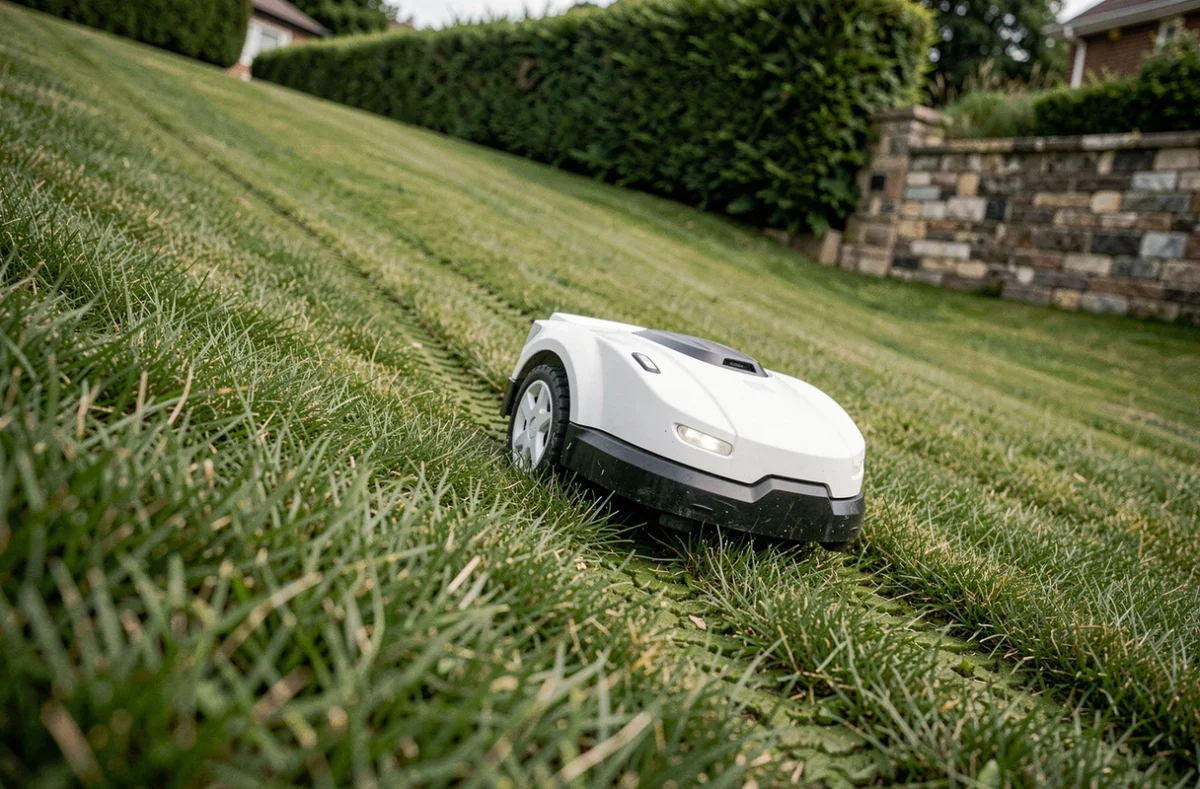
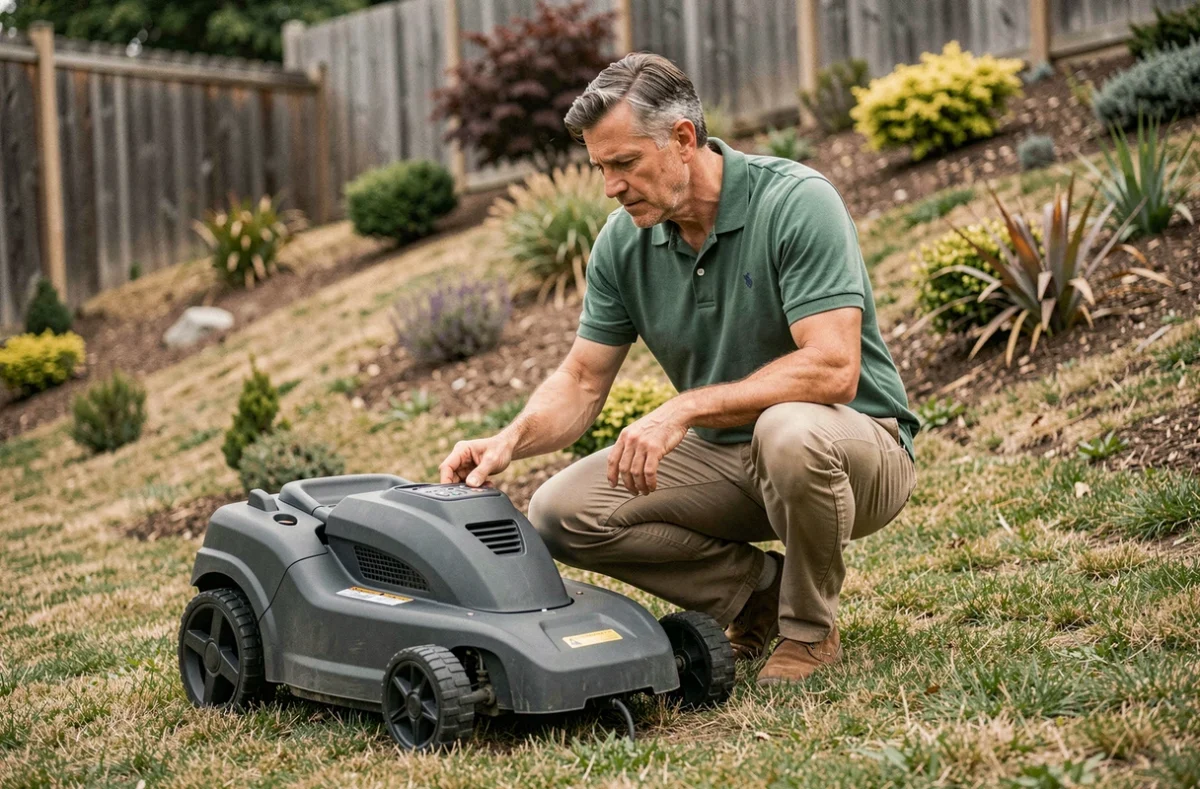
De doorlaatcapaciteit die op een technische fiche wordt weergegeven, voorspelt niet het werkelijke gedrag van een robotmaaier op een helling. De aangekondigde waarde wordt gemeten in een rechte lijn, op droog gras, met een volle batterij. Zodra er moet worden gedraaid op een helling of langs een rand, daalt de daadwerkelijk bruikbare helling. Het kiezen van een robotmaaier voor een hellend terrein vereist een redenering die verder gaat dan het marketingpercentage.
Aangekondigde helling en bruikbare helling: twee verschillende waarden
We zien regelmatig een verschil tussen de theoretische maximale helling en de helling die de robot onder echte omstandigheden aankan. De vergelijking op Comparatif-robots-tondeuses.fr, bijgewerkt in september 2026, maakt expliciet onderscheid tussen deze twee gegevens. Een model dat is aangekondigd voor een sterke helling kan in moeilijkheden komen op een gematigde helling als de grond los, vochtig is of als het pad een scherpe bocht vereist.
De kritieke helling is niet de gemiddelde helling van de tuin, maar de maximale lokale helling, vooral nabij de grenzen van het gebied en op het pad naar het oplaadstation. Meet dit specifieke punt met een hellingsmeter (de smartphone-app is voldoende), niet het algemene gemiddelde van het terrein.
Op natte grond garandeert zelfs een motorisering die ruim voldoende is voor droge omstandigheden niets. Regen verandert de grip, veroorzaakt slippen en laat sporen van wielen achter. De te controleren criteria zijn niet alleen de waterdichtheid van het chassis, maar ook de strategie voor stoppen en hervatten na een bui die in de software is geïntegreerd.
Verschillende recente modellen zijn uitgerust met een regensensor gekoppeld aan een maai-algoritme, wat voorkomt dat het gras wordt beschadigd. In de praktijk onderscheiden robotmaaiers op hellend terrein die de vochtigheid goed beheren zich meer door hun software dan door hun brute motorvermogen.
AWD-aandrijving en wielprofiel: wat telt op hellend terrein
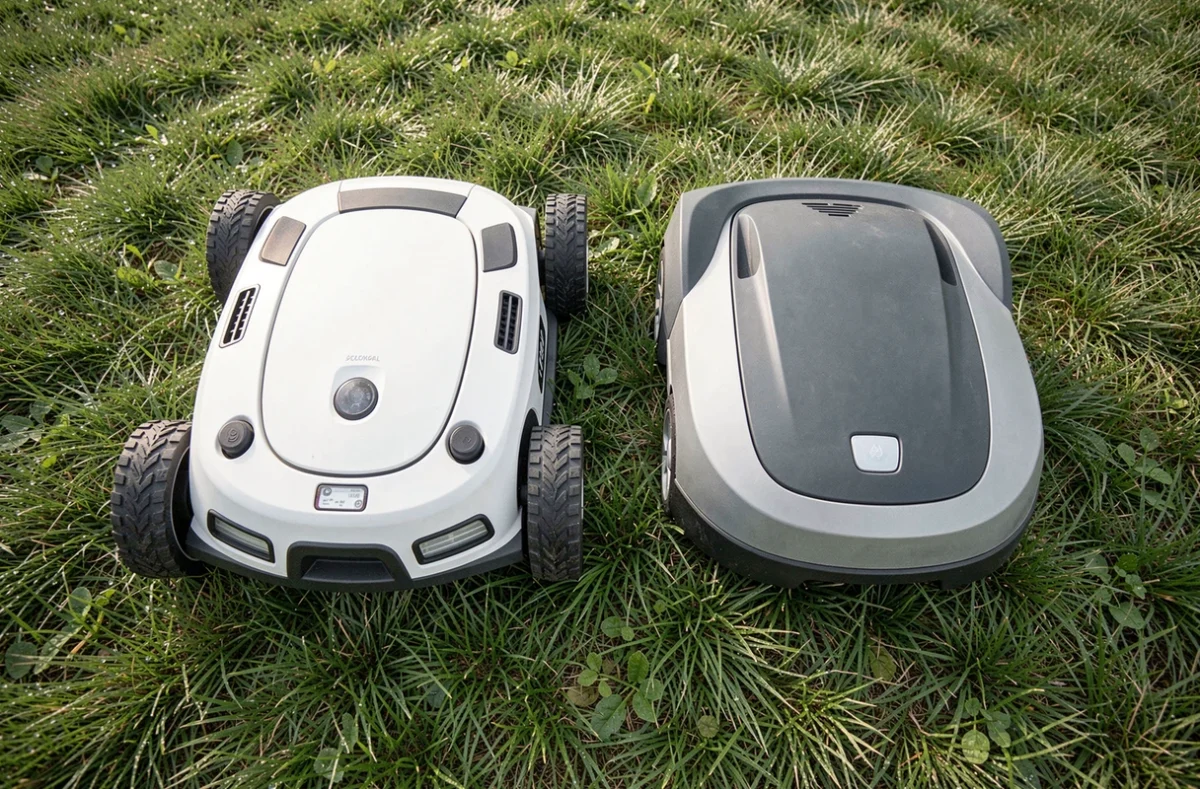
Een robot met vierwielaandrijving (AWD) is geen luxe op een helling, het is een vereiste zodra de helling een gematigde drempel overschrijdt en het terrein oneffenheden vertoont. Het verschil met een tweewielaandrijving wordt vooral merkbaar in bochten: op een helling verliezen de binnenste wielen grip en begint een 2WD-robot zijwaarts te slippen.
Het profiel van de wielen is net zo belangrijk als de aandrijving. Brede wielen met een diepe profiel behouden de grip op nat gras en zachte grond. Smalle en gladde wielen, zelfs op een AWD-chassis, slippen zodra de omstandigheden verslechteren.
Mechanische criteria om te controleren voor aankoop
- Type aandrijving (2WD of AWD) en koppel per wiel, niet alleen het aangekondigde totale vermogen
- Breedte en profiel van de banden, en controleren of de fabrikant optionele wielen voor moeilijk terrein aanbiedt
- Vrije hoogte van het chassis, die de capaciteit bepaalt om niveauverschillen of wortels te overwinnen zonder vast te lopen
- Gewicht van de robot, want een te licht model verliest grip op een helling terwijl een te zwaar model het gras beschadigt
We raden aan deze criteria te combineren met de aard van de grond. Een kleigrond houdt water vast en wordt langer glad dan goed doorlatende zandgrond. Dezelfde robot kan op de een de uitblinken en op de ander falen.
RTK-navigatie, LiDAR of visie: welke begeleiding op een beboste helling
De keuze van het navigatiesysteem krijgt een bijzondere dimensie op hellend terrein. Een robot met alleen RTK-navigatie verliest aan precisie onder dichte boomkruinen, omdat het satellietsignaal instabiel wordt onder de takken. Als uw tuin helling en bomen combineert, compenseert een gemengde navigatie die LiDAR of cameravisie integreert de schaduwgebieden van het satellietsignaal.
Visienavigatie (ingebouwde camera’s) maakt snel vorderingen. Verschillende modellen van 2026 combineren visie en inertiële kaartvorming om een betrouwbare positionering te behouden, zelfs zonder GPS-signaal over meerdere meters. Deze redundantie is bijzonder nuttig in tuinen waar de helling zich precies onder de bomen bevindt.
Navigatie en beheer van maaizones op hellingen
Een goed navigatiesysteem beperkt zich niet tot het volgen van een pad. Het past de maaisnelheid in real-time aan aan de helling. De meest geavanceerde modellen vertragen automatisch bij het klimmen om de batterij te sparen en versnellen bij het afdalen terwijl ze de remming moduleren. Dit dynamische beheer verlengt de effectieve autonomie op heuvelachtig terrein in vergelijking met een robot die een constante snelheid aanhoudt.
De kaartvorming van zones maakt het ook mogelijk om te voorkomen dat te steile of te smalle doorgangen worden gemaaid waar de robot vast zou kunnen komen te zitten. We merken dat gebruikers die de tijd nemen om nauwkeurige uitsluitingszones in te stellen, de handmatige interventies aanzienlijk verminderen.
Autonomie en oplaadstation: specifieke beperkingen voor hellingen
Maaien op een helling verbruikt aanzienlijk meer energie dan op vlak terrein. De werkelijke autonomie op een helling kan met de helft dalen in vergelijking met de aangekondigde autonomie op vlak terrein. Dit punt wordt zelden benadrukt in productfiches.
De locatie van het oplaadstation verdient specifieke overweging. Als de basis zich bovenaan de helling bevindt, verbruikt de robot energie om elke keer weer omhoog te komen tijdens de oplaadcyclus. Als deze zich onderaan bevindt, moet hij naar beneden met een lege batterij, wat bij sommige modellen problemen met de rem kan veroorzaken. De ideale positie is een relatief vlak gebied, halverwege of aan de rand van het hellende gebied.
- Controleer of de fabrikant een autonomie onder hellingsomstandigheden aangeeft, niet alleen op vlak terrein
- Kies voor een batterij met een hogere capaciteit dan wat de oppervlakte alleen zou vereisen, om de overconsumptie door het reliëf te compenseren
- Test de terugkeer naar de basis onder echte omstandigheden: sommige robots slagen er niet in om hun station te vinden wanneer de batterij zeer laag is op een klimtraject
De dimensionering van de batterij is de meest onderschatte keuze voor een hellend terrein. Kiezen voor een model dat is ontworpen voor een groter oppervlak dan het uwe biedt de nodige energie-marge zonder de maai kwaliteit in gevaar te brengen.
Een robotmaaier voor hellend terrein wordt niet gekozen op basis van een vergelijkingsschema van specificaties. Het terrein dicteert de keuze: aard van de grond, vegetatiebedekking, maximale lokale helling, seizoensgebonden vochtigheid. Meten, testen en nauwkeurig configureren van de maaizones blijft de beste investering voordat zelfs de modellen worden vergeleken.