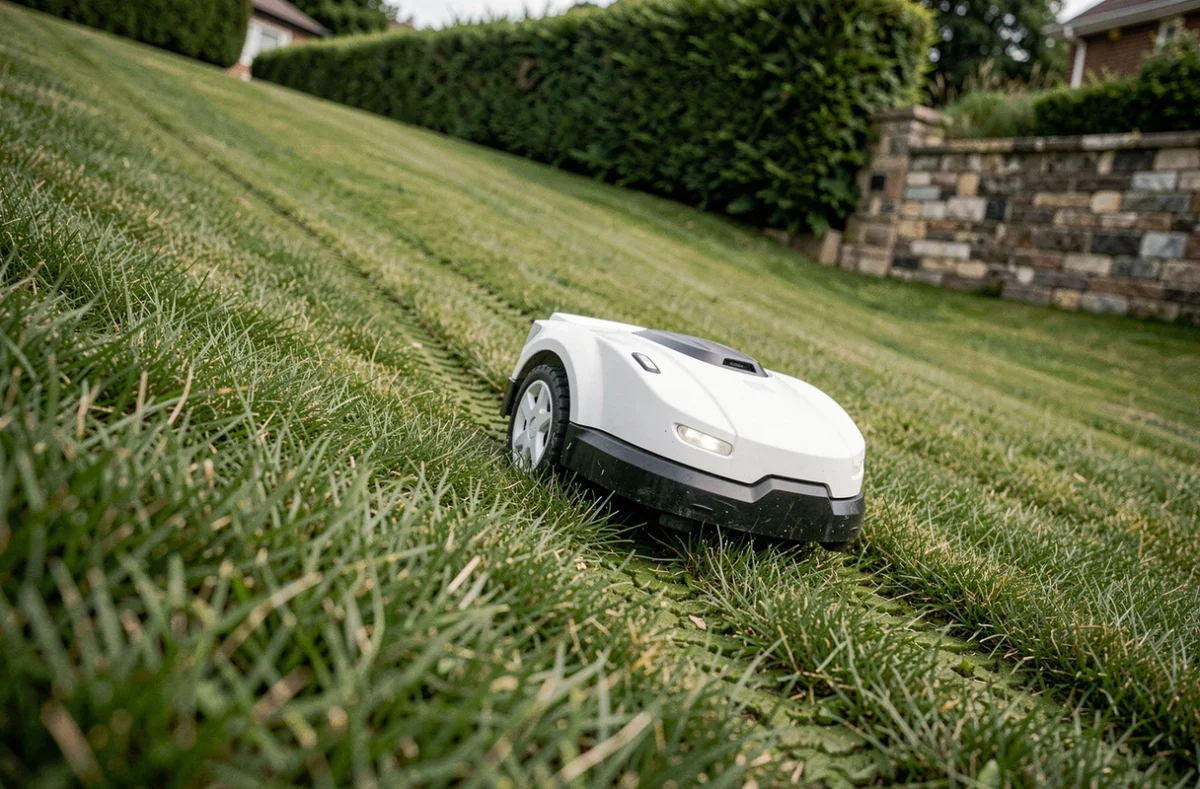
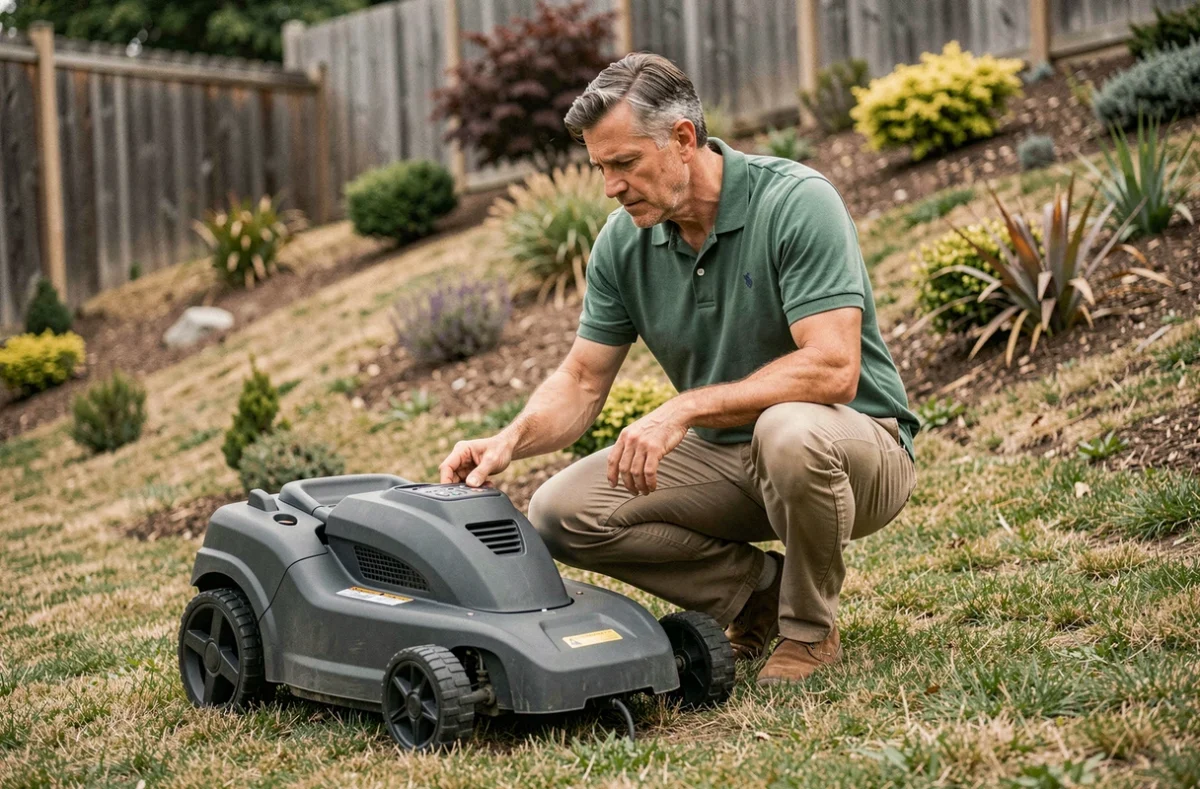
La capacidad de superación mostrada en una ficha técnica no predice el comportamiento real de un robot cortacésped en pendiente. El valor anunciado se mide en línea recta, sobre hierba seca, con la batería llena. Tan pronto como hay que girar en desnivel o seguir un borde, la pendiente realmente utilizable disminuye. Elegir un robot cortacésped para terreno en pendiente requiere pensar más allá del porcentaje de marketing.
Pendiente anunciada y pendiente utilizable: dos valores distintos
Observamos regularmente una discrepancia entre la pendiente máxima teórica y la pendiente que el robot maneja en condiciones reales. La comparativa Comparatif-robots-tondeuses.fr, actualizada en septiembre de 2026, distingue explícitamente estos dos datos. Un modelo anunciado para una fuerte inclinación puede encontrarse en dificultades en una pendiente moderada si el suelo es blando, húmedo o si la trayectoria impone un giro cerrado.
La pendiente crítica no es la pendiente media del jardín, sino la inclinación máxima local, especialmente cerca de los límites de la zona y en el trayecto hacia la estación de carga. Mide este punto preciso con un inclinómetro (la aplicación para smartphone es suficiente), no la media general del terreno.
Sobre suelo mojado, incluso una motorización ampliamente dimensionada para el seco no garantiza nada. La lluvia modifica la adherencia, provoca patinaje y deja marcas de ruedas. El criterio a verificar no es solo la estanqueidad del chasis, sino la estrategia de parada y reanudación después de la lluvia integrada en el software.
Varios modelos recientes integran un sensor de lluvia acoplado a un algoritmo de reprogramación de corte, lo que evita degradar el césped. En la práctica, los robots cortacésped en terreno en pendiente que gestionan correctamente la humedad se distinguen más por su software que por su potencia de motor bruto.
Transmisión AWD y perfil de ruedas: lo que cuenta en terreno inclinado
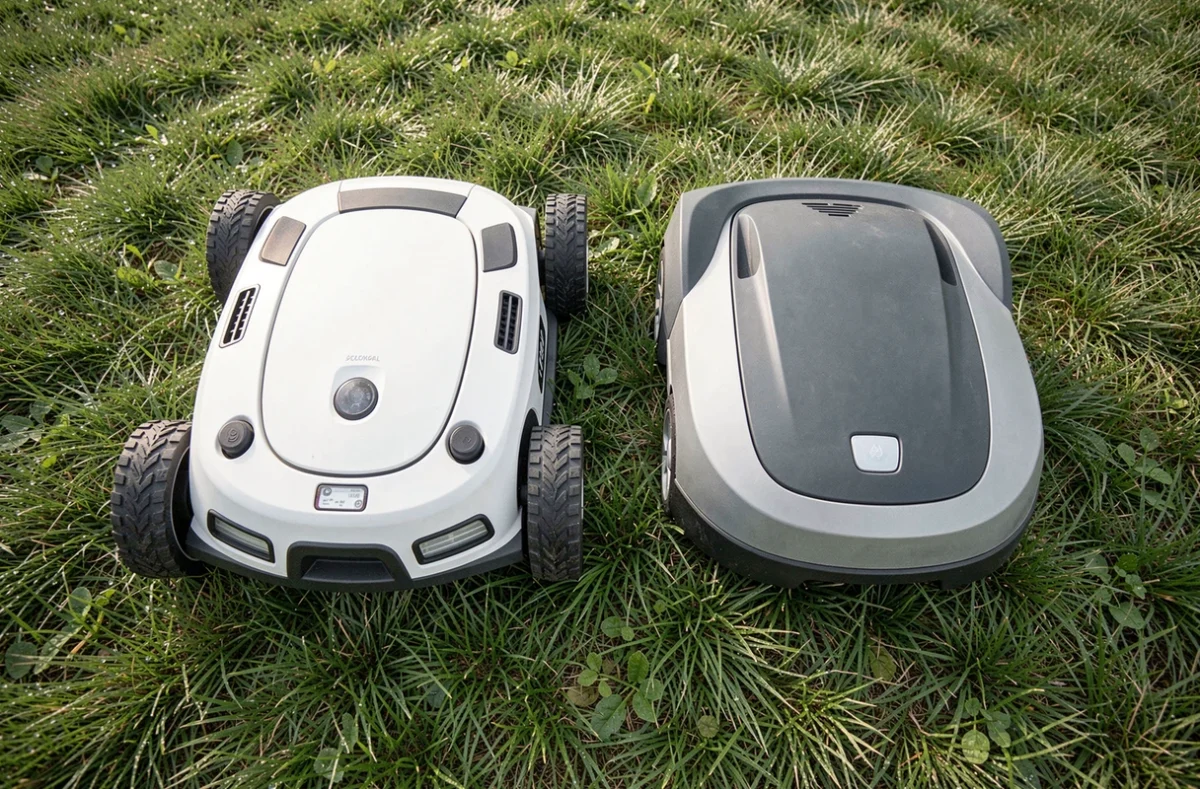
Un robot de cuatro ruedas motrices (AWD) no es un lujo en pendiente, es un requisito previo tan pronto como la inclinación supera un umbral moderado y el terreno presenta irregularidades. La diferencia con una transmisión de dos ruedas motrices se manifiesta sobre todo en las curvas: en desnivel, las ruedas interiores pierden apoyo y un robot 2WD comienza a derivar lateralmente.
El perfil de las ruedas juega tanto como la transmisión. Ruedas anchas con un estriado profundo mantienen el agarre sobre hierba húmeda y suelo blando. Ruedas estrechas y lisas, incluso sobre un chasis AWD, patinan tan pronto como las condiciones se degradan.
Criterios mecánicos a verificar antes de la compra
- Tipo de transmisión (2WD o AWD) y par motor por rueda, no solo la potencia global anunciada
- Anchura y diseño de los neumáticos, verificando si el fabricante ofrece ruedas opcionales para terreno difícil
- Despeje del chasis, que determina la capacidad de superar rupturas de nivel o raíces sin bloquearse
- Peso del robot, ya que un modelo demasiado ligero pierde adherencia en pendiente mientras que un modelo demasiado pesado marca el césped
Recomendamos cruzar estos criterios con la naturaleza del suelo. Un terreno arcilloso retiene el agua y se vuelve resbaladizo más tiempo que un suelo arenoso bien drenado. El mismo robot puede sobresalir en uno y fallar en el otro.
Navegación RTK, LiDAR o visión: qué guía en pendiente arbolada
La elección del sistema de navegación adquiere una dimensión particular en terreno en pendiente. Un robot con guía RTK solo pierde precisión bajo un denso dosel arbóreo, ya que la señal satelital se vuelve inestable bajo las ramas. Si tu jardín combina pendiente y árboles, una navegación mixta que integre LiDAR o cámaras de visión compensa las zonas de sombra satelital.
La navegación por visión (cámaras integradas) avanza rápidamente. Varios modelos de 2026 combinan visión y cartografía inercial para mantener un posicionamiento fiable incluso sin señal GPS durante varios metros. Esta redundancia es particularmente útil en jardines donde la pendiente se encuentra justo debajo de los árboles.
Navegación y gestión de las zonas de corte en pendiente
Un buen sistema de navegación no se limita a seguir una trayectoria. Adapta la velocidad de corte a la inclinación en tiempo real. Los modelos más avanzados reducen automáticamente la velocidad en subida para preservar la batería y aceleran en bajada mientras modulan el frenado. Esta gestión dinámica alarga la autonomía efectiva en terreno ondulado en comparación con un robot que mantiene una velocidad constante.
La cartografía de las zonas también permite excluir los pasajes demasiado inclinados o estrechos donde el robot podría quedarse atascado. Observamos que los usuarios que se toman el tiempo de configurar zonas de exclusión precisas reducen considerablemente las intervenciones manuales.
Autonomía y estación de carga: restricciones específicas para pendientes
Cortar en pendiente consume notablemente más energía que en terreno plano. La autonomía real en pendiente puede caer a la mitad en comparación con la autonomía anunciada en plano. Este punto rara vez se destaca en las fichas de producto.
La ubicación de la estación de carga merece una reflexión específica. Si la base se encuentra en la parte superior de la pendiente, el robot consume energía para subir en cada ciclo de recarga. Si está en la parte inferior, debe bajar con una batería baja, lo que puede causar problemas de frenado en algunos modelos. La posición ideal es una zona relativamente plana, a medio camino o en la periferia de la zona inclinada.
- Verifica que el fabricante indique una autonomía en condiciones de pendiente, no solo en plano
- Prioriza una batería de capacidad superior a lo que la superficie sola exigiría, para compensar el sobreconsumo relacionado con el relieve
- Prueba el regreso a la base en condiciones reales: algunos robots no logran encontrar su estación cuando la batería está muy baja en un trayecto en subida
El dimensionamiento de la batería es el aspecto de elección más subestimado para un terreno en pendiente. Optar por un modelo previsto para una superficie superior a la tuya ofrece el margen de maniobra energética necesario sin comprometer la calidad de corte.
Un robot cortacésped en terreno en pendiente no se elige en función de una tabla comparativa de especificaciones. El terreno dicta la elección: naturaleza del suelo, cubierta vegetal, inclinación local máxima, humedad estacional. Medir, probar y configurar con precisión las zonas de corte sigue siendo la mejor inversión incluso antes de comparar los modelos.